待补充
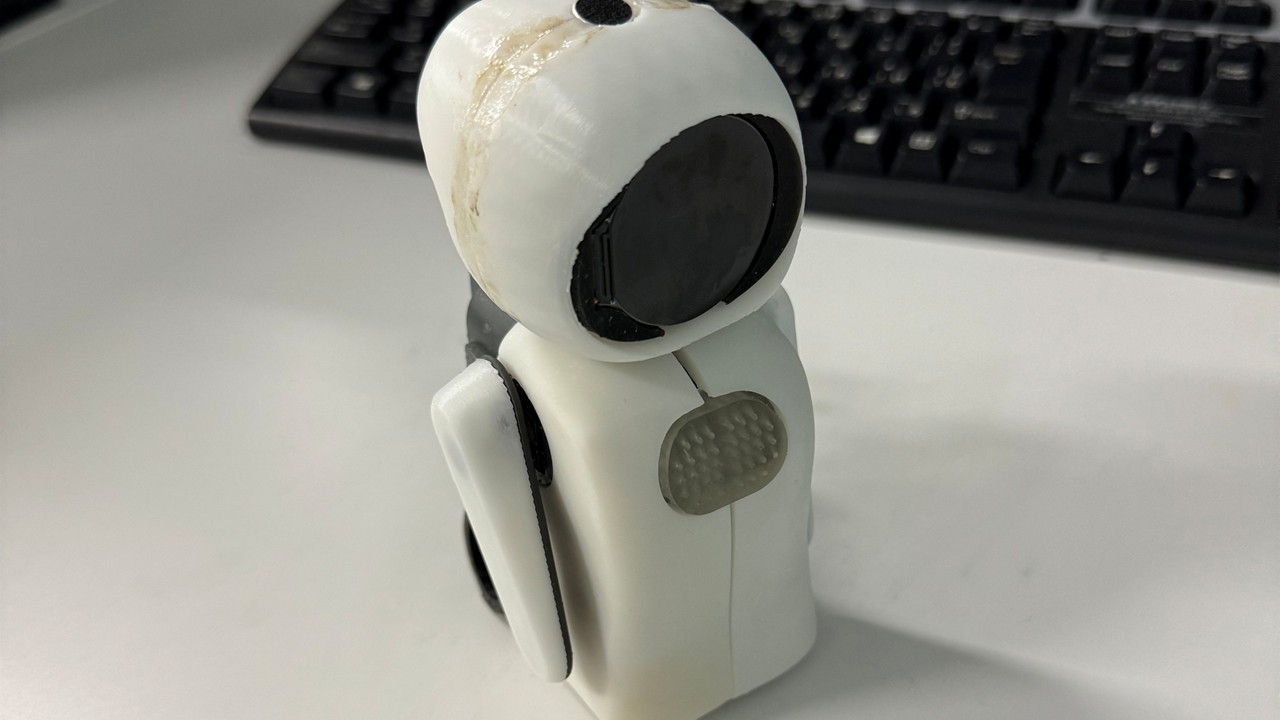
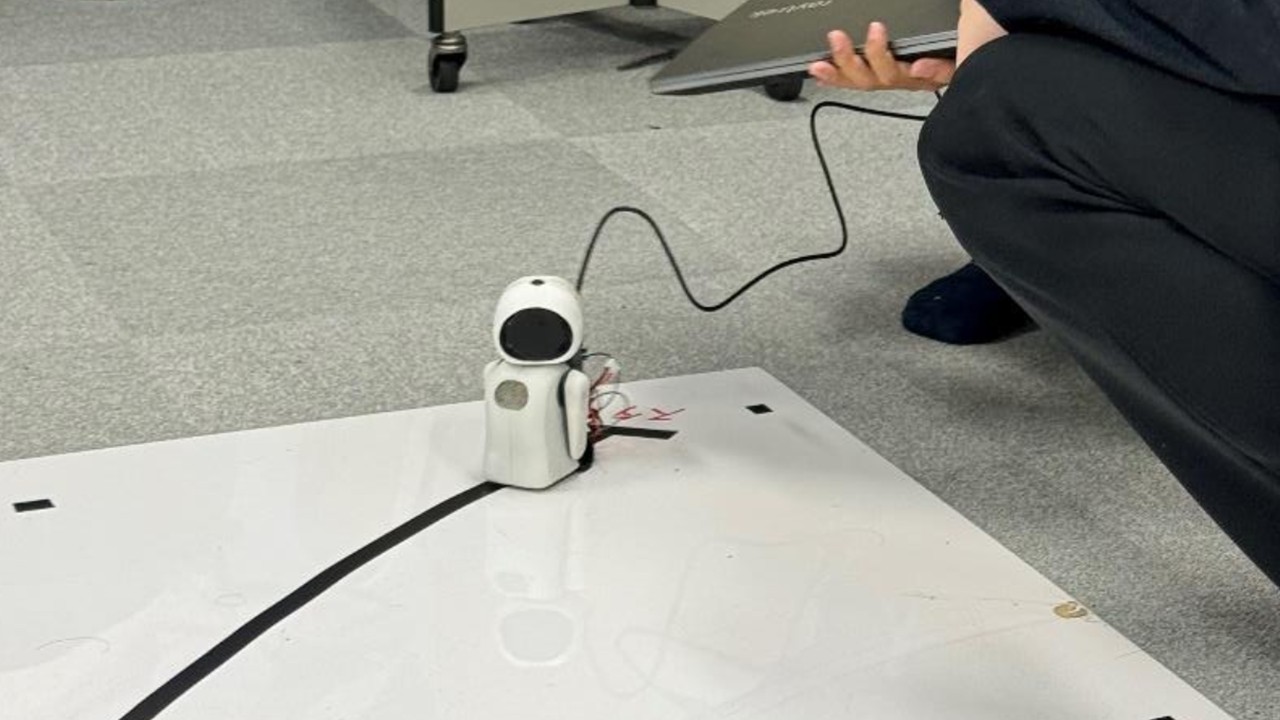
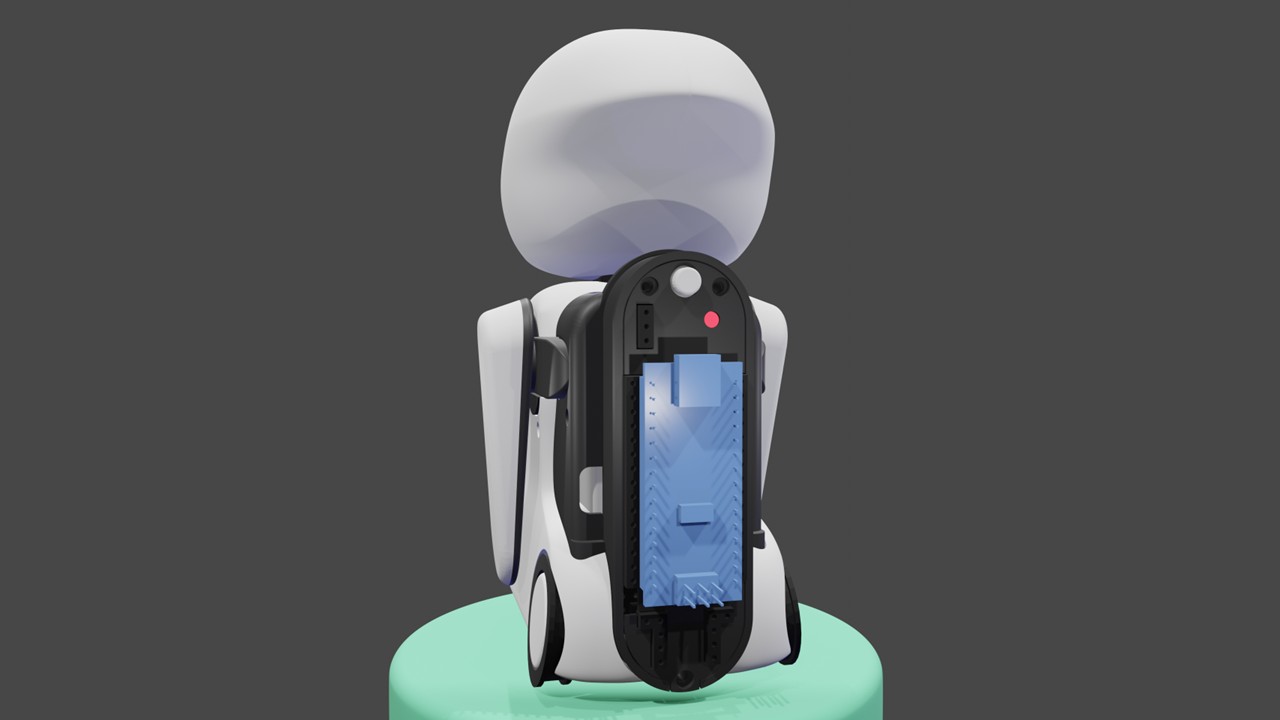
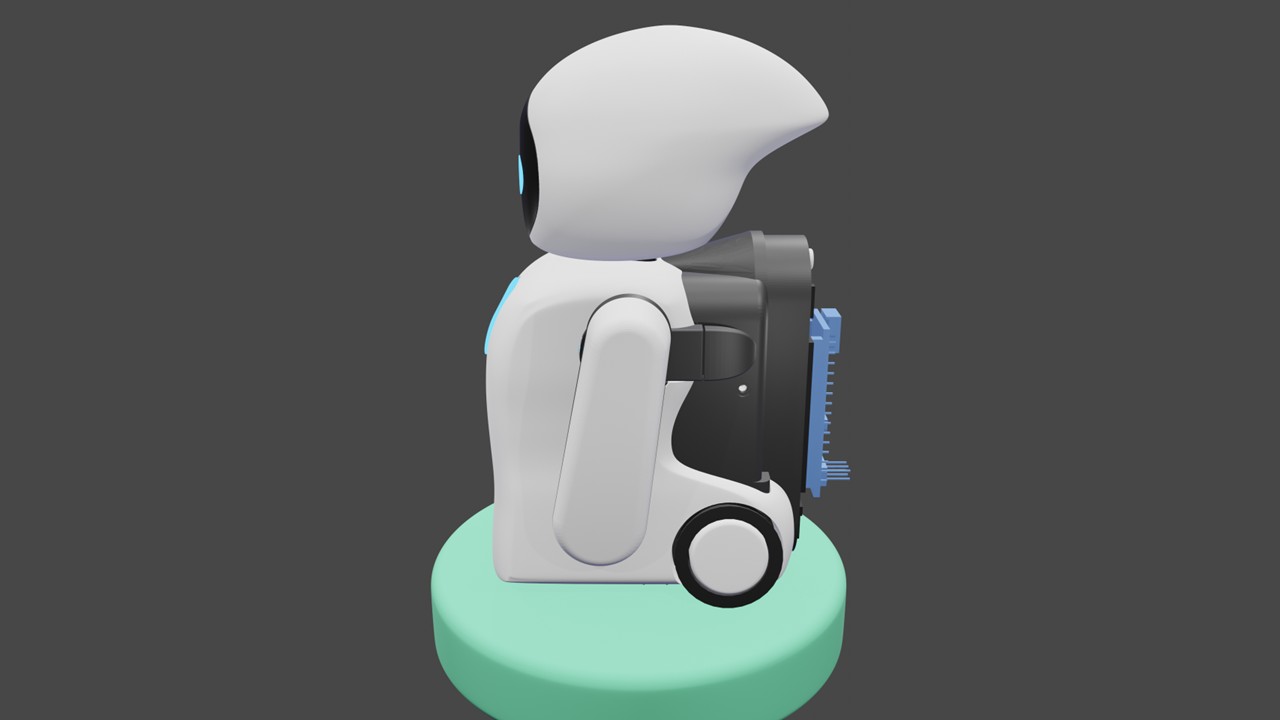
KoshiroRobot
3/5
🧩 软硬件结合
已发布
项目简介
请提供需要翻译的英文技术内容。
项目特点
**全开源设计**:机械结构、电路原理图、固件和上位机软件全部开源,无任何闭源模块。
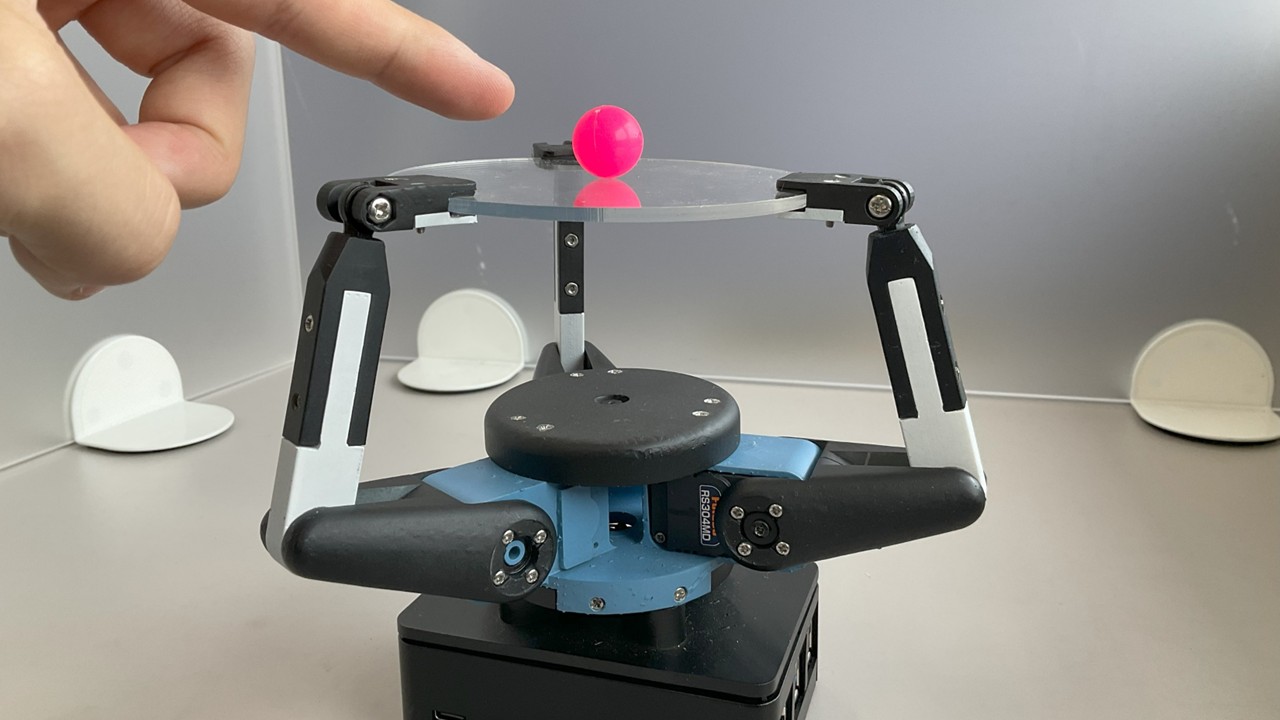
**六自由度结构**:采用典型的六轴串联关节设计,模拟工业机械臂的运动范围,可完成复杂的空间姿态动作。
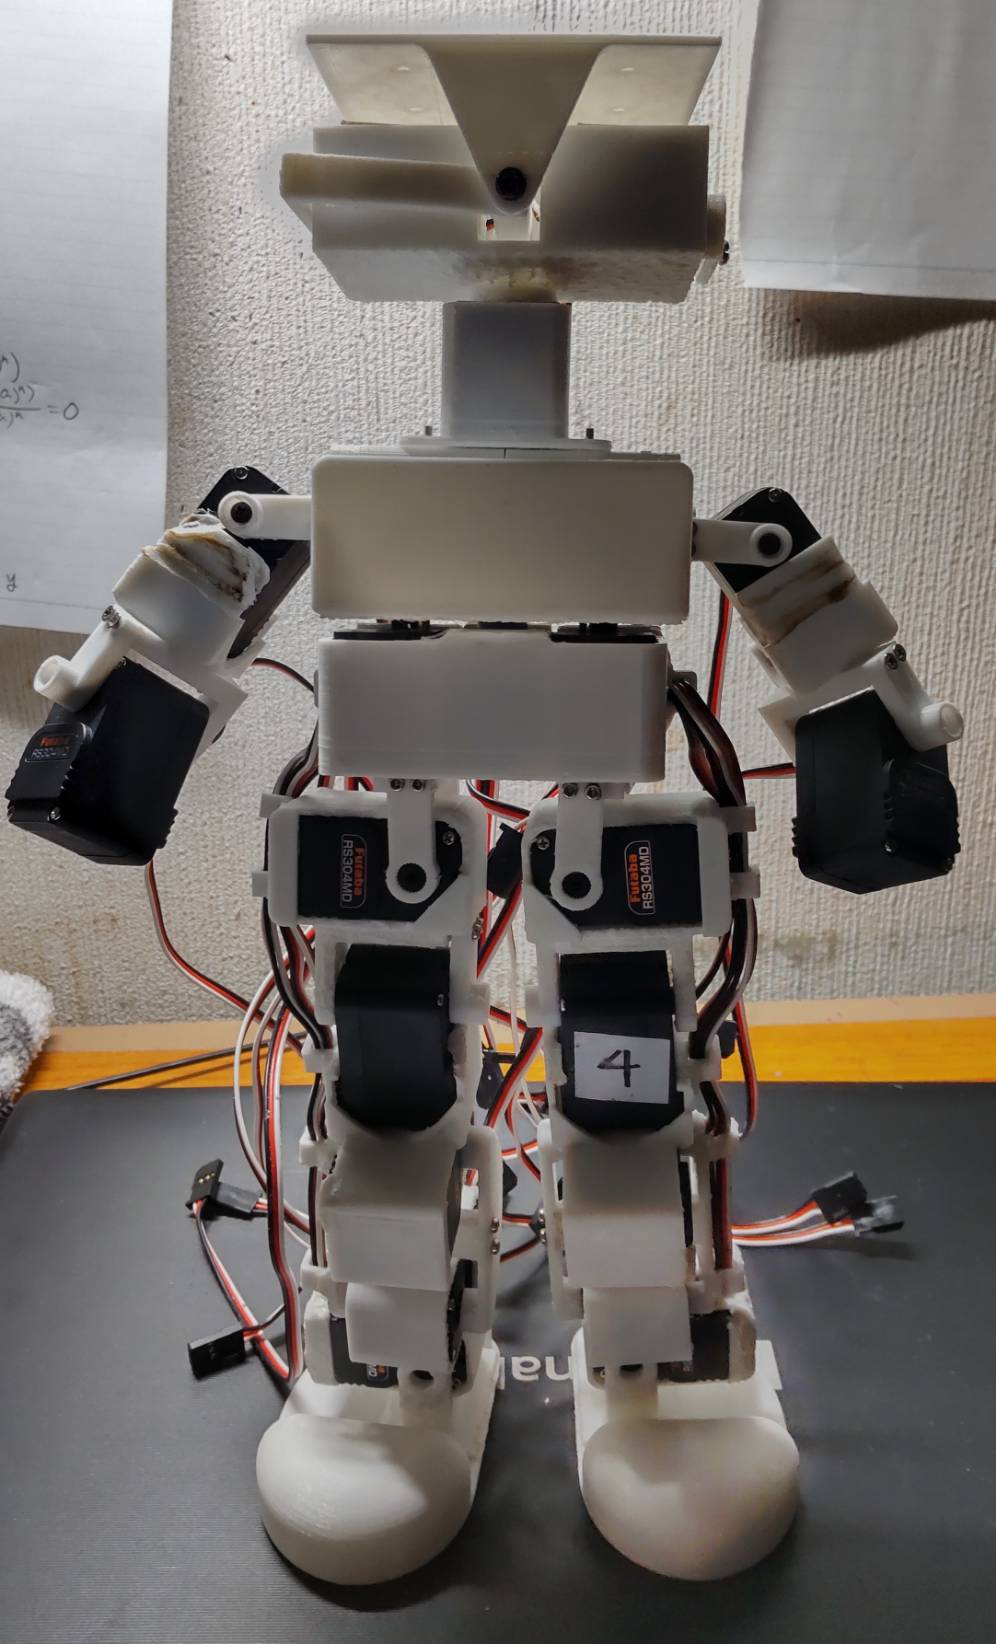
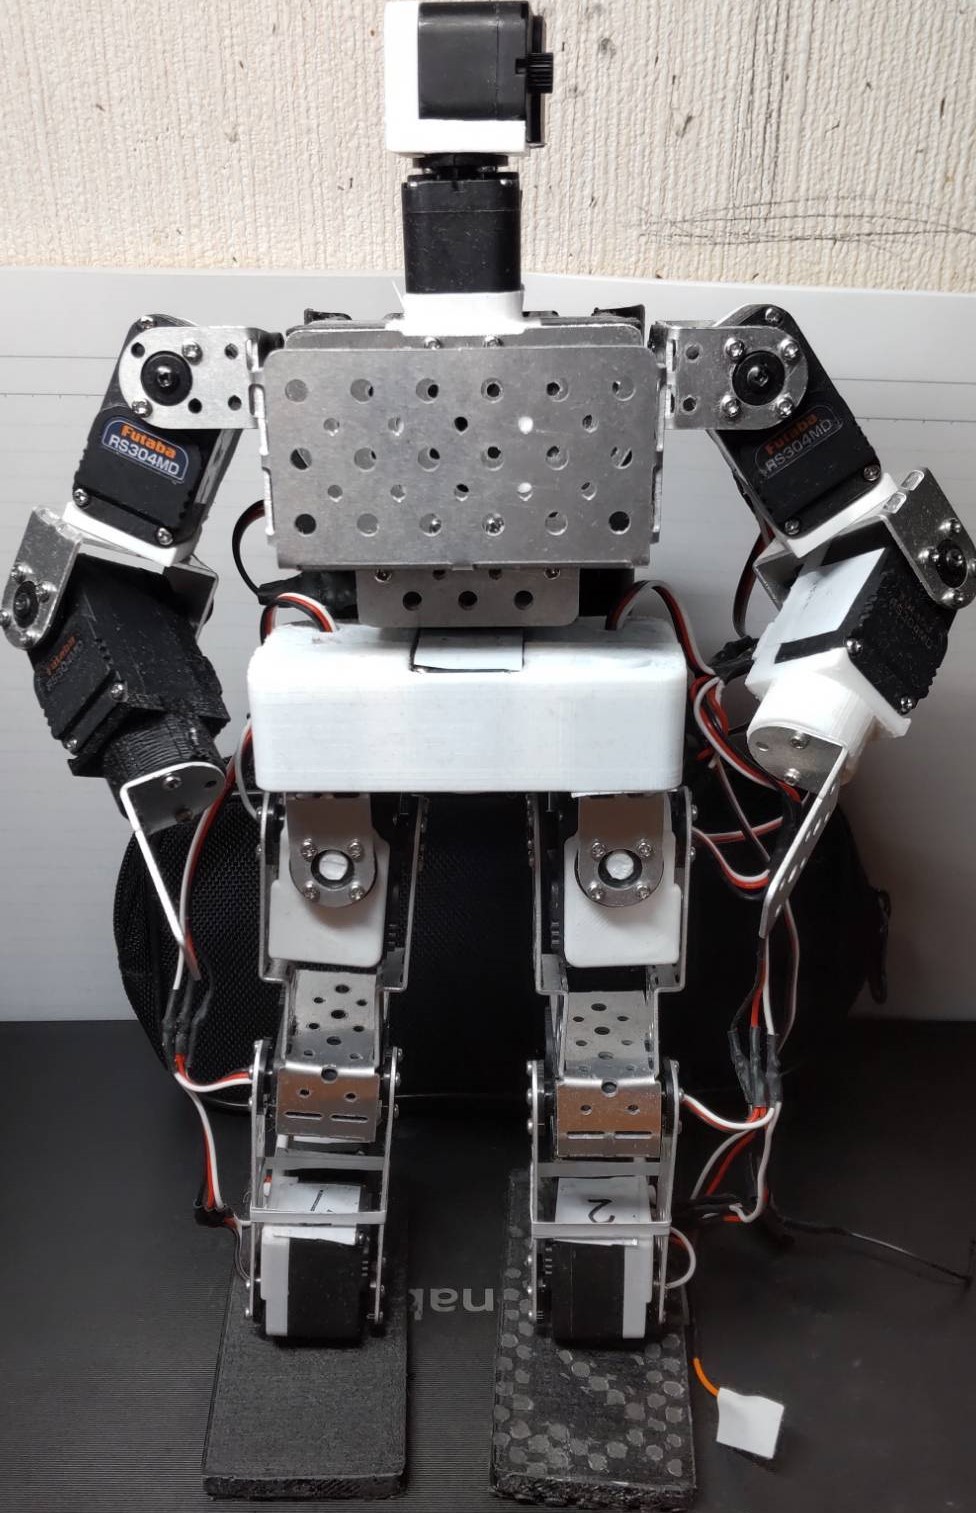
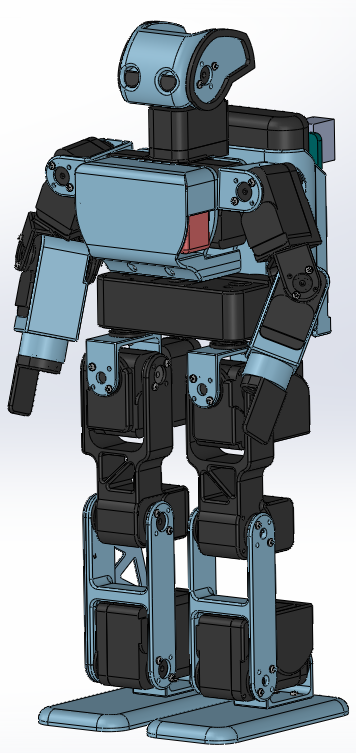
**3D打印机身**:主体结构使用FDM 3D打印机制作,成本低廉且易于复刻,STL文件已公开。
**支持ROS生态**:提供完整的ROS驱动包,支持MoveIt!运动规划,可快速进行仿真与实机控制。
**模块化控制板**:基于STM32主控芯片,集成电机驱动接口,支持串口和Wi-Fi通信。
**高精度舵机**:使用MG996R或类似大扭矩金属齿轮舵机,保证重复定位精度。
技术规格
项目资源
搜索资源
物料清单 (BOM)
| 物料名称 | 数量 | 参考价格 | 备注 |
|---|---|---|---|
| 3D打印机身零件 | 1套 | — | 约20个打印件,PLA材质 |
| 铝合金U型支架 | 6个 | — | 用于关节连接 |
| 轴承(608ZZ) | 6个 | — | 基座与肩部关节 |
| STM32F103C8T6最小系统板 | 1块 | — | 主控 |
| MG996R舵机 | 6个 | — | 金属齿轮,扭矩约10kg·cm |
| 12V 5A电源适配器 | 1个 | — | 供电 |
| 舵机驱动板(PCA9685) | 1块 | — | 可选,用于PWM扩展 |
| USB转TTL模块(CH340) | 1个 | — | 串口通信 |
| ESP8266 Wi-Fi模块 | 1个 | — | 可选,无线控制 |
| M3螺丝螺母套装 | 1套 | — | 约50颗,含垫片 |
| 杜邦线(公对母/母对母) | 若干 | — | 接线用 |
能力画像
**记忆与知识检索**:2/5 — 项目本身不涉及大模型或知识库,但需要查阅舵机手册和ROS文档。
**动手与操作**:4/5 — 需要3D打印、焊接、机械组装等大量手工操作,对动手能力要求较高。
**编程与算法**:3/5 — 需要编写或修改STM32固件(C语言)以及ROS节点(Python/C++),涉及运动学算法。
**设计与建模**:3/5 — 提供现成STL文件,但若想修改结构需掌握Fusion 360或SolidWorks等建模软件。
**实验与调试**:4/5 — 需要反复调试舵机零点、运动学参数和通信协议,实验性很强。
**协作与分享**:3/5 — 项目通过GitHub协作,鼓励Fork和提交PR,但社区活跃度一般。
**学习与研究**:4/5 — 非常适合学习机器人运动学、ROS、嵌入式系统,资料丰富。
**系统集成**:3/5 — 需要将机械、电子、软件三个子系统整合,有一定集成难度。
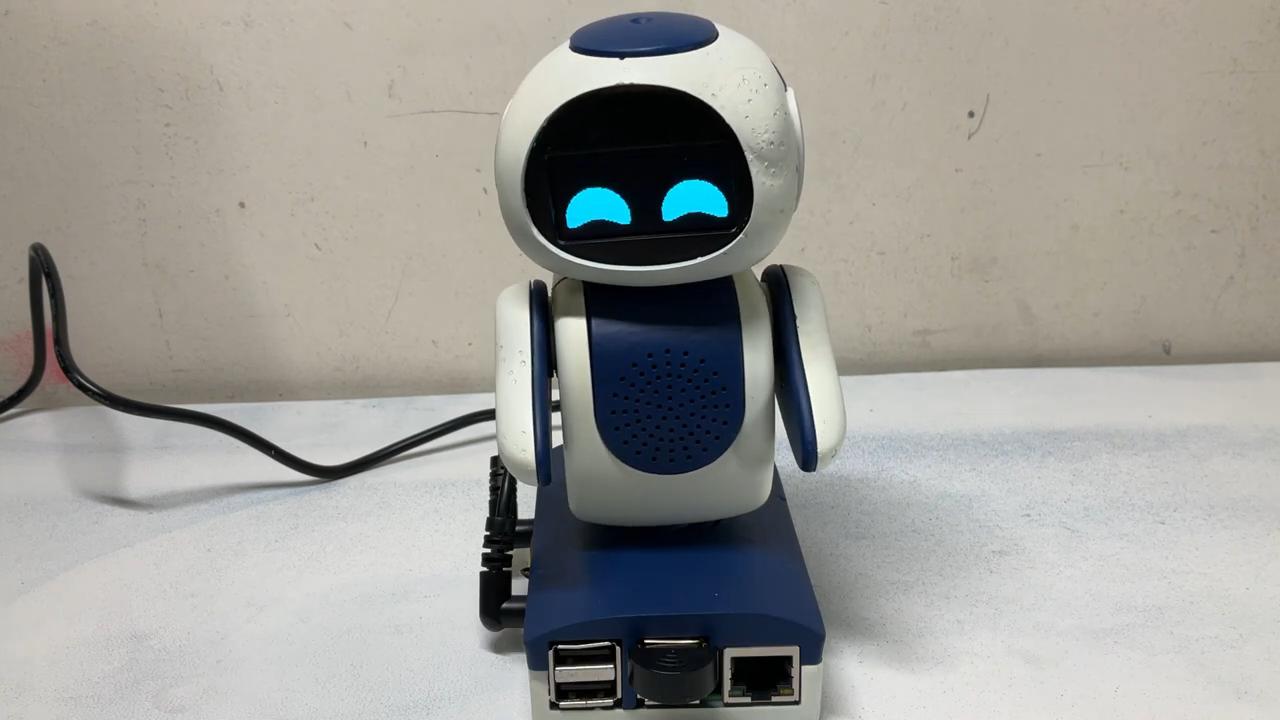
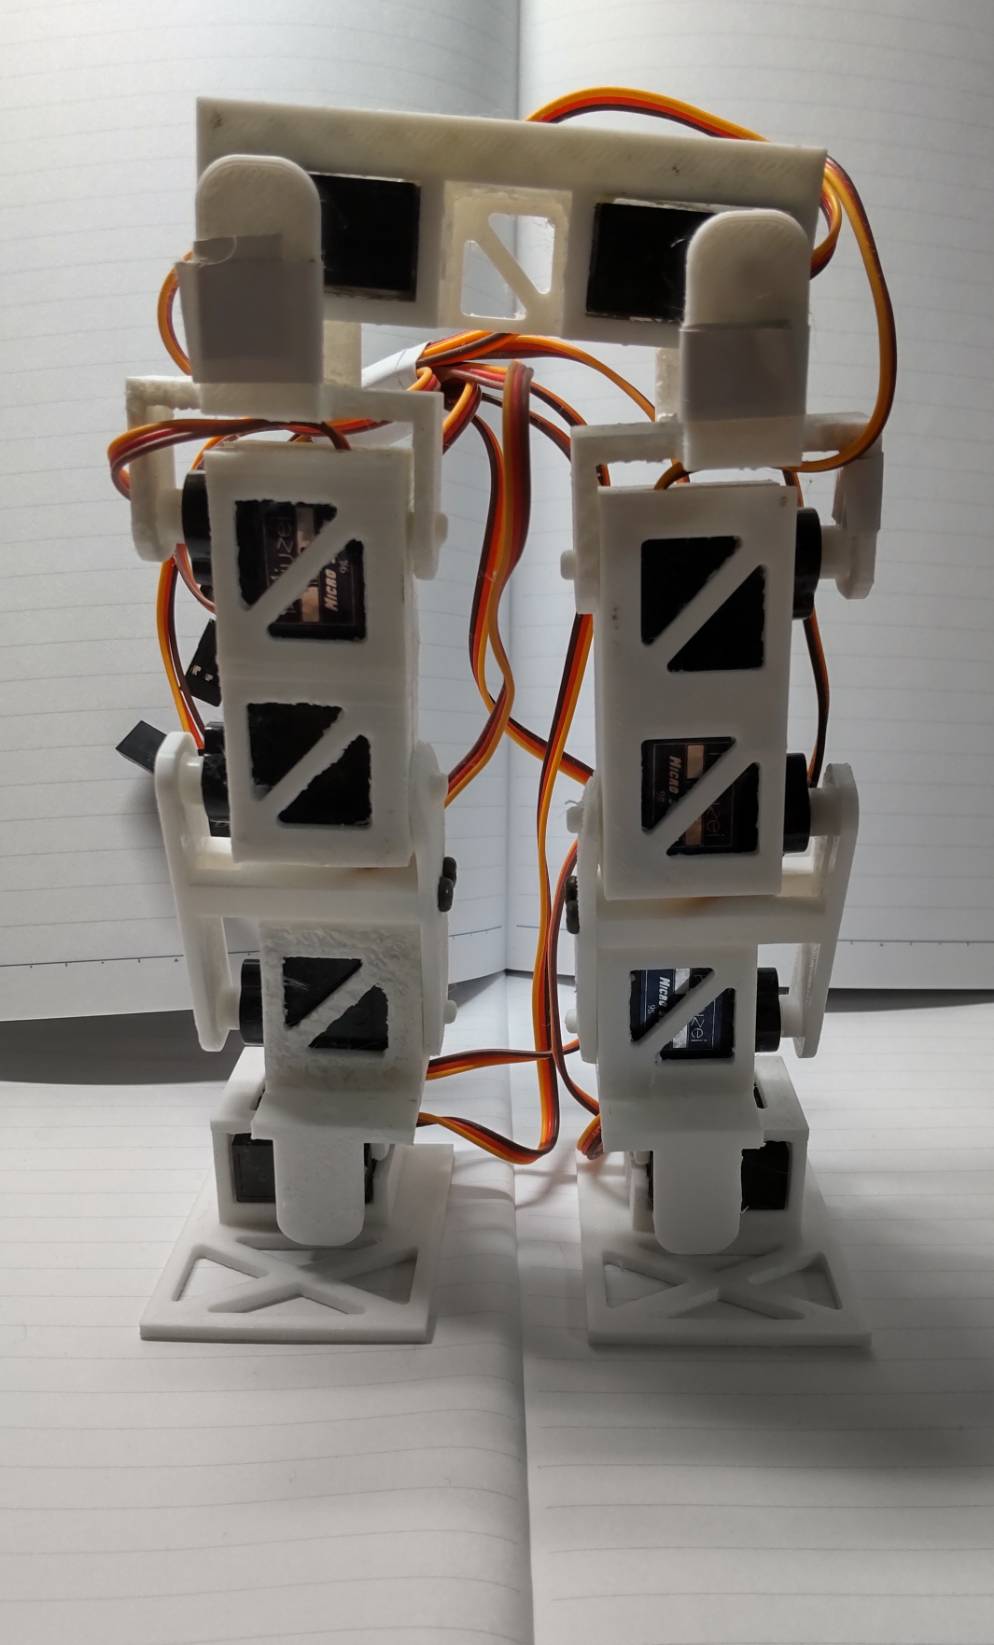
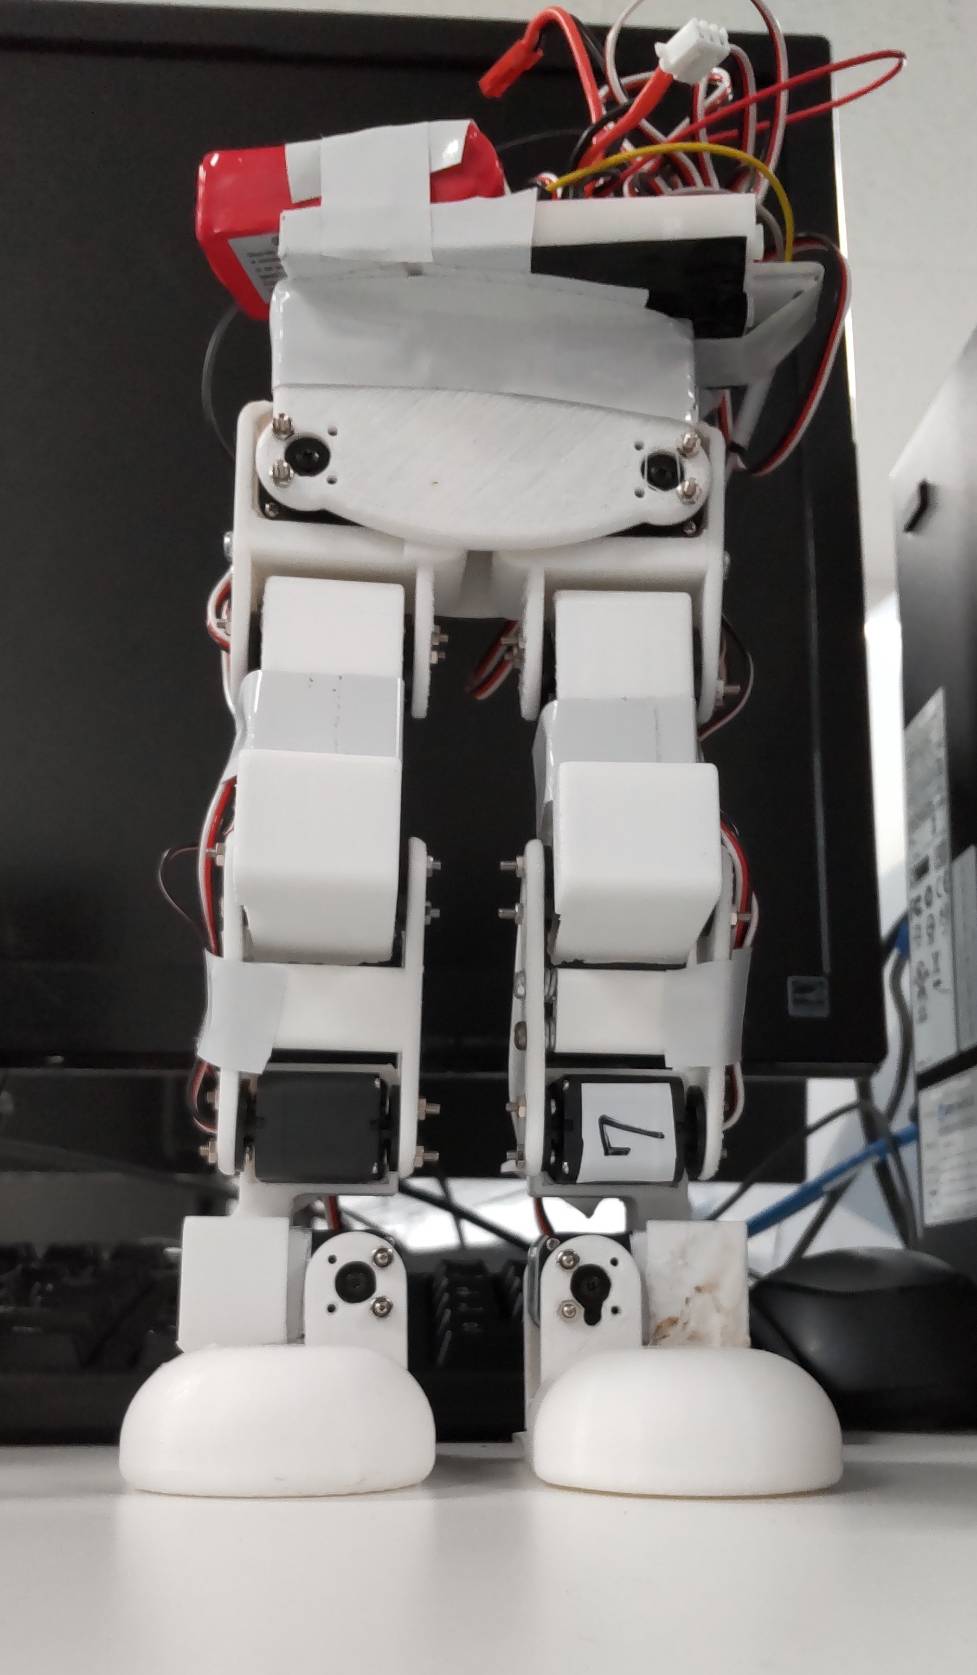
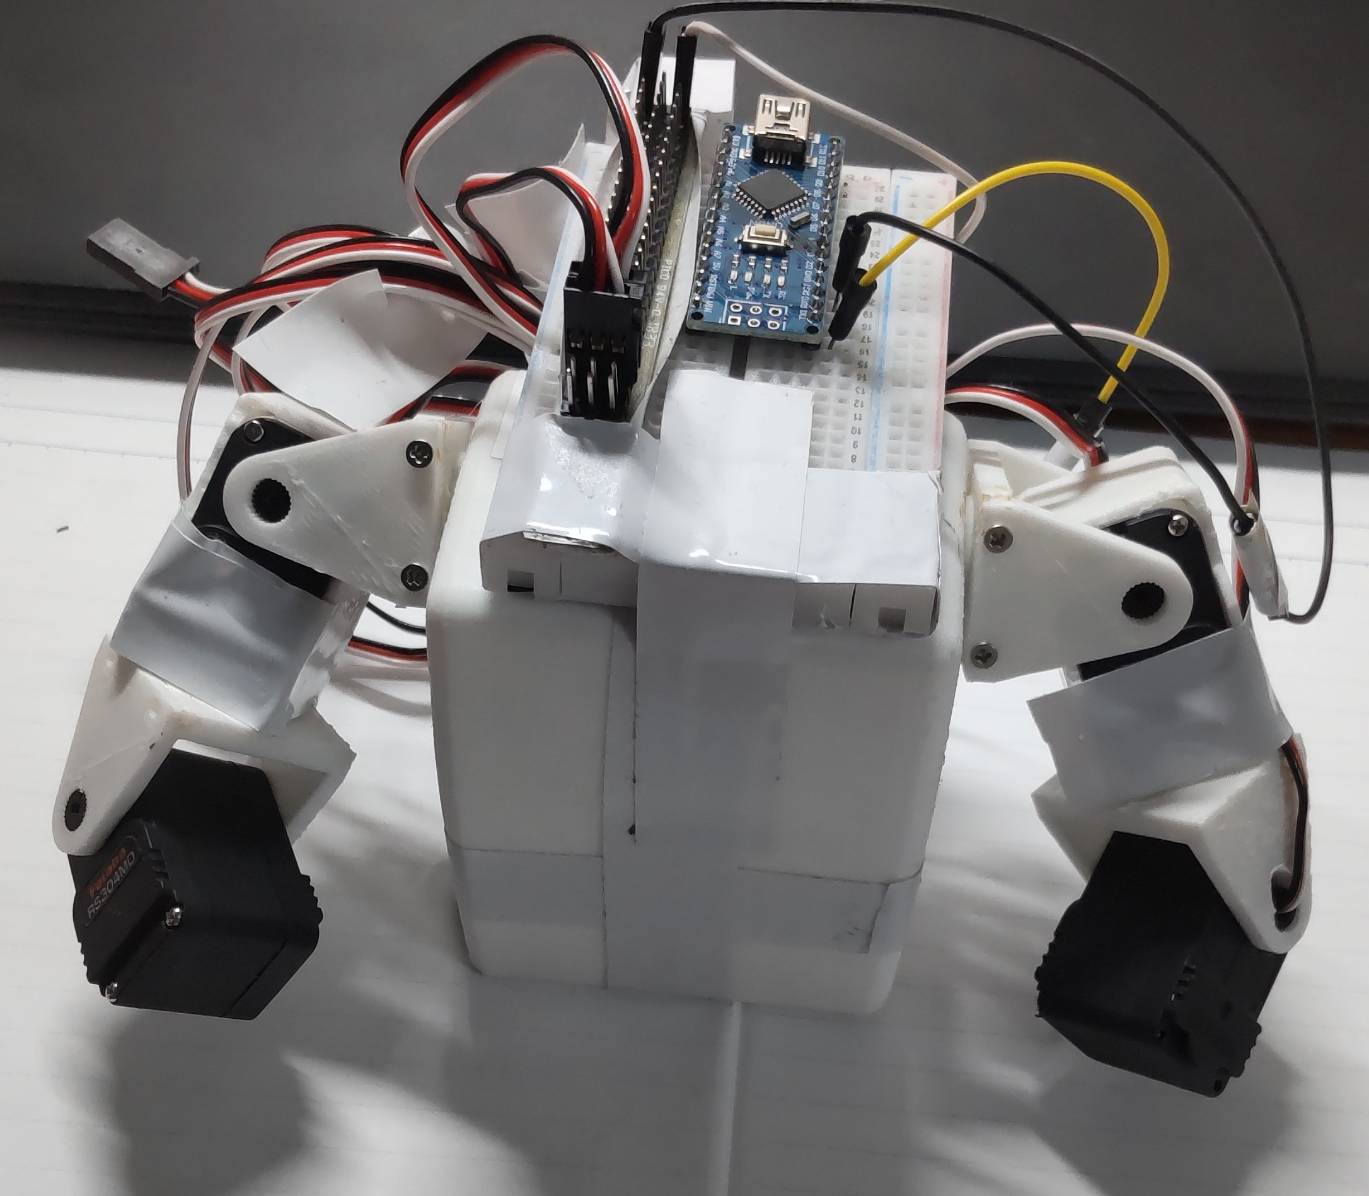
项目图库

所需技能
3D打印操作与后处理
基本电子电路焊接与测量
C语言嵌入式编程(STM32)
Python或C++基础(ROS相关)
机械组装与调试能力
了解串口通信协议
基础机器人运动学知识(可选但推荐)
适用场景
高校机器人课程教学与实验
创客空间或Fab Lab的机械臂展示项目
个人学习ROS与运动规划的入门平台
小型桌面自动化任务(如拾取、分拣演示)
机器人竞赛或开源硬件展览的参赛作品
作为原型机验证机械臂控制算法